


PLCopen kontrol cihazında, koordinat sistemi altı serbestlik derecesini (DOF'ler) tanımlamak için referans noktasıdır. Mühendislerin, farklı koordinat sistemlerinin nasıl etkileşime girdiğini ve hangi çerçevelerin anlamak için önemli olduğunu anlamaları gerekir.
Koordinat sistemleri arasındaki farkları ve bunların birbirleriyle nasıl etkileşim kurduklarını anlamak, grupları kullanarak başarılı hareket kontrolü elde etmenin anahtarıdır. IEC6111-3 programlanabilir kontrolör hareket kontrolü için küresel standart olan PLCopen'in 4. Bölümünde, grupları kullanan çok eksenli koordineli hareket kavramı tanıtılmaktadır. Grup, üç boyutlu bir hareket yolu sağlamak için ortak bir mekanizmaya göre birlikte çalışan bir eksenler topluluğudur. Örnekler arasında köprü sistemleri, mafsallı kollu robotlar, üçgen robotlar veya bağlantı mekanizmaları yer alır; Cihazın çok boyutlu hareketini sağlamak için birden fazla eksen birlikte çalışır.
Yeni işlevselliğin bir parçası olarak, denetleyicilerdeki koordinat sistemleri kavramı anlaşılması gereken önemli bir konu haline geldi. Koordinat sistemi, altı serbestlik derecesini (DOF'ler) tanımlayan referans noktasıdır: Kartezyen koordinatlar için X, Y ve Z ve her bir eksenin dönüş derecesini açıklayan Rx, Ru ve Rz açıları (Euler açıları olarak adlandırılır) .
Kontrol altındaki her mekanizma, bileşen veya iş biriminin kendi koordinat sistemi vardır. PLCopen denetleyicisi, her biri birden çok parça üzerinde çalışan birden çok grubu kontrol edebildiğinden, programcının farklı koordinat sistemlerinin nasıl etkileşime girdiğini anlaması önemlidir.
Her koordinat sisteminin, tüm koordinatlarda sıfır noktasını tanımlamak için kullanılan bir orijini vardır. Her eksenin yönü sağ el kuralıyla belirlenir (bkz. Şekil 1). İşaret parmağı X'in pozitif yönünü gösteriyorsa, uzatılmış orta parmak (işaret parmağına dik Açıda) Y'nin pozitif yönünü ve uzatılmış başparmak Z'nin pozitif yönünü gösterir.
Açı yönü, sağ spiral kuralı kullanılarak belirlenir (bkz. Şekil 2). Başparmak, eksenin pozitif yönünü gösterir ve parmak, eksenin pozitif dönüş yönünde eksen etrafında bükülür.

motorun konumu
Son olarak, kontrolör ayrı ayrı motorların konumunu kontrol eder. Gruptaki her eksen, motorun dönme konumu olan kendi eksen koordinat sistemine (ACS) sahiptir. Mafsallı kollu robotlar, nirengi robotları ve bağlantı mekanizmaları gibi çoğu karmaşık mekanizma için tek eksenli bir koordinat sisteminin konumu, herhangi bir şeyin tek başına yapıldığı anlamına gelmez; Bu eksenlerin koordinasyonu sayesinde, makinelerin konumu kinematik hesaplamalar kullanılarak belirlenir. Bu hesaplamalar kontrolör içinde veya bağımsız bir robot kontrolör tarafından yapılabilir.
Her grup için temel koordinat sistemi, Makine koordinat sistemidir (MCS). Makine üreticisi, makine koordinat sisteminin kaynağını tanımlar. Mafsallı kollu robotlar ve üçgen robotlar için genellikle robotun tabanında bulunur. Kontrolör daha sonra makinenin bitiş noktası olan araç tahtası koordinat sistemini (TPCS) belirlemek için kinematik hesaplamalar gerçekleştirir. Bu koordinat sisteminin kendisi programcı için yararlı değildir, ancak takım konumunun orijinini tanımlamak için kullanılabilir. Bıçağın kendi koordinat sistemi, yani takım koordinat sistemi (TCS) vardır.
Konum komutu
Tipik olarak, takım, makinenin sonunda ortalanır, dolayısıyla bu, araç tahtası koordinat sisteminin artı Z yönündeki bir ofset kadar basit olabilir ve ayrıca dönüşü hesaba katmak için bir Rz bileşeni gerektirebilir. Takım koordinat sistemi en yaygın olarak yavaş hareket etme ve pozisyonları öğretme için kullanılır, ancak otomatik harekette sıklıkla kullanılmaz. Takım koordinat sisteminin orijini, komut yer değiştirmesinin başlangıç noktası olan takım merkez noktasıdır (TCP). Tezgah koordinat sisteminde bir kaydırma çağrıldığında, o konuma hareket eden alet merkez noktasıdır (bkz. Şekil 3).

Her grubun kendi makine koordinat sistemi orijini olduğundan, birden çok grubu uzayda aynı konuma taşımak, her grubun kendi makine koordinat sistemi konumuna göre kendi konum talimatına sahip olmasını gerektirir. Örneğin, iki toplama robotu aynı konveyörden öğeleri alırsa, her bir toplama konveyör bandında aynı konuma hareket ederse, farklı makine koordinat sistemi konum komutları gerekir.
Benzer paylaşılan Alanlarda yer değiştirmeyi basitleştirmek için, her grup için makine koordinat sisteminin orijini, dünya koordinat sisteminin (WCS) orijini artı ofsetten elde edilebilir. Her iş birimi, dünya koordinat sisteminin yalnızca bir kaynağına sahiptir. Tek bir grup yapılandırdığınızda, dünya koordinat sisteminin orijinine bir uzaklık tanımlamanız gerekir. Bu, birden fazla kurumun programlamayı basitleştirmek için ortak bir koordinat sistemi kullanmasına izin verir.
Dikkate alınması gereken son koordinat sistemi, bileşen koordinat sistemidir (PCS). Bu koordinat sistemi, dünya uzayındaki her nesnenin konumunu ve yönünü tanımlamak için kullanılır. Bu koordinat sisteminin orijini parça üzerinde bulunur ve parça ile birlikte hareket eder. Bu, bir al ve yerleştir uygulamasında olduğu gibi ayrı parçalar üzerinde çalışırken kullanışlıdır. Diğer uygulamalar, bileşenlerin bir konveyör bandı boyunca hareket ettiği konveyör izlemeyi içerir. Bu durumda, bileşen koordinat sistemi, dünya koordinat sisteminin ve makine koordinat sisteminin orijinine göre hareket eder, dolayısıyla makinenin takım merkez noktasını belirli bir bileşen koordinat sistemi konumuna taşımak, farklı konumlar arasındaki değişen ofseti dikkate almalıdır. koordinat sistemleri (bkz. Şekil 4).
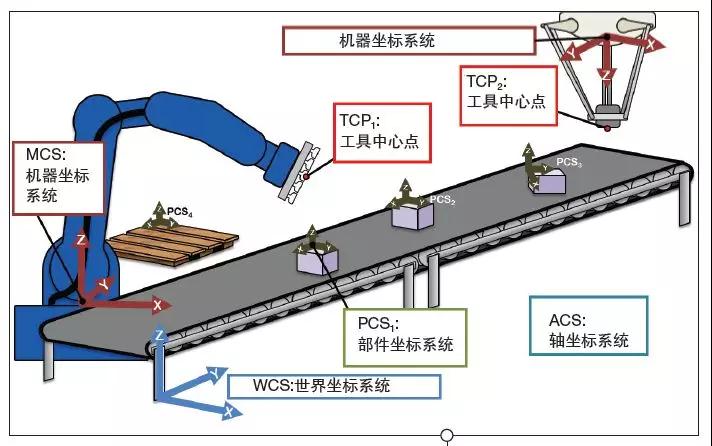
Koordinat sistemleri arasındaki farkları ve bunların birbirleriyle nasıl etkileşim kurduklarını anlamak, IEC'deki grupları kullanarak başarılı hareket kontrolünün anahtarıdır. İstenen işlemi gerçekleştirmek için farklı koordinat sistemleri birlikte çalışır.
Konveyör bandı izleme örneği
Bir konveyör bandı izleme uygulamasında, ilk komut, alet merkez noktasını izleme alanının ilk konumuna yerleştirmek için makine koordinat sistemindeki alet merkez noktasını hareket ettirmek olabilir. Parçanın konumu ve oryantasyonu tanımlanır ve verici izleme rutini, mekanizma makinesinin koordinat sisteminin orijinine göre parçanın ofsetini hesaplar. Bu ofset, parçanın bileşen koordinat sistemini ve makine koordinat sistemi ile konveyörün izleme işlevi arasındaki ilişkiyi tanımlar. Parça hareket ettikçe bileşen koordinat sisteminin ofseti ayarlanır. Kullanıcı daha sonra parçayı almak için parça koordinat sistemi alanında bir hareket tanımlar. Bileşen koordinat sistemi ofseti 6 serbestlik derecesine sahip olduğundan, gerekirse taşıma bandındaki kutunun açılması da sağlanabilir. Kullanıcı daha sonra parçayı almak için parça koordinat sistemi alanında bir yer değiştirme gerçekleştirir.
Takım oryantasyonu (gerekirse) parçayla otomatik olarak eşleştirilir ve koordinat sistemleri arasındaki ofset bu faktörleri hesaba katar. Her başlatma için aynı parça koordinat sistemi konumu kullanılır ve parça koordinat sistemi ofseti yalnızca yeni bir parça ile karşılaşıldığında değişir. Konveyör bandı izleme işlevi, bileşen koordinat sisteminin ofsetini sürekli olarak güncellediğinden, bileşen hareket problemini çözmek için alet merkez noktası da konveyör bandının pozitif yönü boyunca izlenir.