


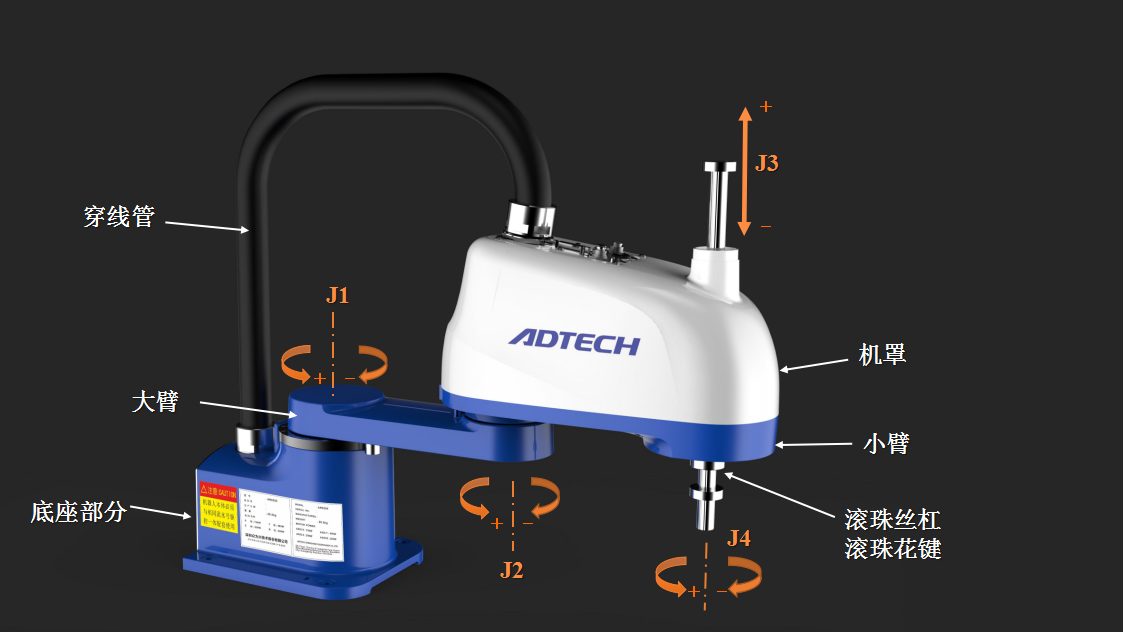
Robot kontrol sisteminin özellikleri
Robotun yapısı, uzamsal açık bağlantı yapısını benimser ve her eklemin hareketi bağımsızdır. Bitiş noktasının hareket yörüngesini gerçekleştirmek için birden fazla eklemin hareket koordinasyonuna ihtiyaç vardır. Bu nedenle, kontrol sistemi, aşağıdaki özelliklere sahip, sıradan kontrol sisteminden çok daha karmaşıktır:
1. Robot kontrolü, yapısal kinematik ve dinamiklerle yakından ilgilidir. Robot elin durumu çeşitli koordinatlarda tanımlanabilir. Farklı referans koordinat sistemi seçme ve uygun koordinat dönüşümünü yapma ihtiyacına göre;
2. Genellikle ileri ve geri hareket problemlerini çözmek gerekir. Ek olarak, atalet kuvvetlerinin, dış kuvvetlerin (yerçekimi dahil), Coriolis kuvvetlerinin ve merkez kuvvetlerinin etkisini de dikkate almak gerekir.
3'te, basit bir robot ayrıca en az 3 ila 5 serbestlik derecesine sahiptir, daha karmaşık robotlar bir düzineden fazla, hatta düzinelerce serbestlik derecesine sahiptir. Her serbestlik derecesi genellikle çok değişkenli bir kontrol sistemi oluşturmak için koordine edilmesi gereken bir servo mekanizması içerir.
4. İnsan iradesine göre hareket etmelerini sağlamak için birden fazla bağımsız servo sistemini organik olarak koordine edin ve hatta robota belirli bir zeka verin. Bu görev yalnızca bilgisayar tarafından tamamlanabilir. Bu nedenle robot kontrol sistemi bir bilgisayar sistemi olmalıdır.
Şekil 5'te, robotun durumunu ve hareketini tanımlayan matematiksel model, doğrusal olmayan bir modeldir, farklı durumlar ve dış kuvvetlerdeki değişiklikler ile parametreleri de değişmektedir ve değişkenler arasında hala bağlantı vardır.
Şekil 6'da gösterildiği gibi, robotun hareketi farklı yol ve yollarla gerçekleştirilebilir, bu nedenle "optimal" bir problem vardır. Gelişmiş robotlar, kontrol, karar verme, yönetim ve operasyon için bilgi tabanı yardımıyla bilgisayarlarla devasa bir bilgi tabanı oluşturmak için yapay zeka yöntemlerini kullanabilir.
Geleneksel otomatik makineler kendi eylemine odaklanmazken, endüstriyel robotun kontrol sistemi daha çok vücut ve operasyon nesnesi arasındaki ilişkiye odaklanır.
Bu nedenle, robot kontrol sistemi, kinematik ve dinamik prensiplerle yakından ilişkili, birleştirilmiş, doğrusal olmayan çok değişkenli bir kontrol sistemidir.
Fiili çalışma durumu farklı olduğundan, basit programlama otomasyonundan mikroişlemci kontrolünden küçük bilgisayar kontrolüne kadar çeşitli farklı kontrol yöntemleri olabilir.
Robot kontrol sisteminin özellikleri ve temel gereksinimleri
İyi bir robot kontrolü uygulamak için, kontrol edilen robotun özelliklerini bilmek önemlidir ve robotun dinamikleri hakkında bildiklerimize göre robot aşağıdaki özelliklere sahiptir:
1. Robotun özü doğrusal olmayan bir sistemdir. Robotun lineer olmamasına neden olan yapı, şanzıman parçaları, tahrik bileşenleri vb. birçok faktör vardır.
2. Eklemler arasında, belirli bir eklemin hareketi olarak kendini gösteren bir bağlantı etkisi vardır. Diğer eklemler üzerinde dinamik etkiler olacaktır, böylece her eklem, diğer eklemlerin hareketinden kaynaklanan rahatsızlığı taşımak zorundadır.
Şekil 3, zamanla değişen bir sistemdir ve eklem hareketinin konumu ile dinamik parametreler değişir.
Kullanım açısından, robot özel bir otomasyon ekipmanıdır ve kontrolü aşağıdaki özelliklere ve gereksinimlere sahiptir:
1, gerekli çalışma yörüngesini oluşturmak için çok eksenli hareket koordinasyon kontrolü. Robot el hareketi, tüm eklem hareketinin sentezi olduğundan, elin belirlenen yasaya göre hareket etmesini sağlamak için hareket yörüngesi, eylem dizisi ve koordinasyonun diğer yönleri dahil olmak üzere her eklemin koordinasyonunu kontrol etmek gerekir.
2, yüksek konum doğruluğu, geniş hız aralığı
3. Sistemin statik hata oranı küçük olmalıdır
4. Her eklemin hız hata katsayısı mümkün olduğunca tutarlı olmalıdır.
5, konum aşımı yok, mümkün olduğunca hızlı dinamik yanıt
6, artı (eksi) hız kontrolünü kullanmanız gerekir
7, operasyonel bakış açısından, kontrol sisteminin, operatörün gereksinimlerini mümkün olduğunca azaltmak için iyi bir insan-makine arayüzüne sahip olması gerekir.
8. Sistem maliyeti açısından bakıldığında, sistemin donanım maliyetinin mümkün olduğu kadar düşürülmesi gerekmektedir ve kontrol sisteminin performansını iyileştirmek için daha fazla yazılım servo yöntemi kullanılmaktadır.
Robot kontrol modu:
Endüstriyel robot kontrol modunun sınıflandırılması için birleşik bir standart yoktur:
1. Robot eylem kontrol modu
2. Robot hareket kontrol modu
(1. Robot konum kontrol modu: konumlandırma kontrol modu - sabit konum modu, çok noktalı konum modu, servo kontrol modu; Yol kontrol modu: sürekli yörünge kontrolü, noktadan noktaya kontrol)
(2. Robot hız kontrol modu: hız kontrol modu - sabit hız kontrolü, değişken hız kontrolü; Hızlanma kontrol modu - sabit hızlanma kontrol modu, değişken hızlanma kontrol modu)
(3. Robot kuvvetinin kontrol modu)
Robot eylem dizisi kontrol modu
3. Robot öğretim kontrol modu
(1. Gerçek robotla öğretim: doğrudan öğretim yöntemi - güç seviyesi öğretimden ayrılır ve servo seviyesi öğretime bağlanır; Uzaktan kumanda öğretim yöntemi - öğretim kutusu öğretim yöntemi, joystick öğretim yöntemi, efendi-köle öğretim yöntemi)
(2. Robot öğretimi yok: dolaylı öğretim yöntemi - model robot numarası, özel araç numarası; Off-line öğretim yöntemi -- sayısal giriş gösterimi, grafik gösterim, yazılım dili öğretimi)
Robot kontrol sistemi yapısı ve çalışma prensibi
Bir endüstriyel robot sistemi genellikle iki kısma ayrılır: mekanizma gövdesi ve kontrol sistemi. Robot kontrol sisteminin elemanları temel olarak bilgisayar donanım sistemi ve operasyon kontrol yazılımı, giriş/çıkış ekipmanı ve cihazları, sürücü sistemi, sensör sistemi içerir.
Endüstriyel robotun kontrol sistemi, robotun belirlenecek görevi tamamlaması için önemli bir parçasıdır. Temel işlevler şunlardır:
1. Hafıza fonksiyonu
2. Öğretme işlevi
3, çevresel ekipman temas fonksiyonu ile
4, koordinat ayar fonksiyonu
5, insan-makine arayüzü
6. Sensör arayüzü
7. Servo işlevini konumlandırın
8. Arıza teşhisi ve güvenlik koruma fonksiyonu